IMPLEMENTATION
FSM으로 인증·연결·제어 관리
등록 카드와 Bluetooth 연결을 함께 확인한 뒤 조작을 허용합니다.
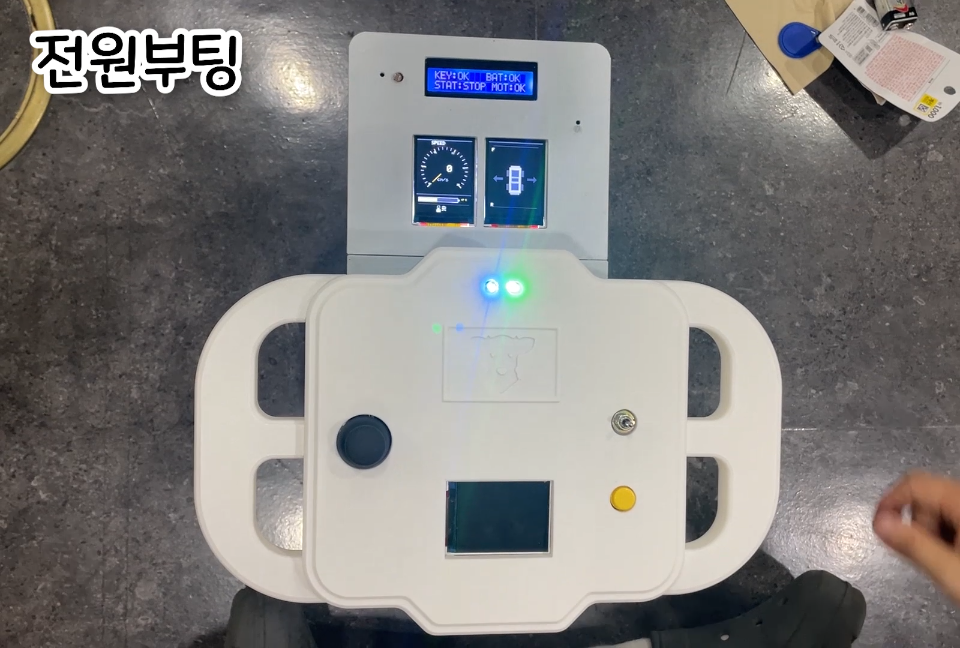
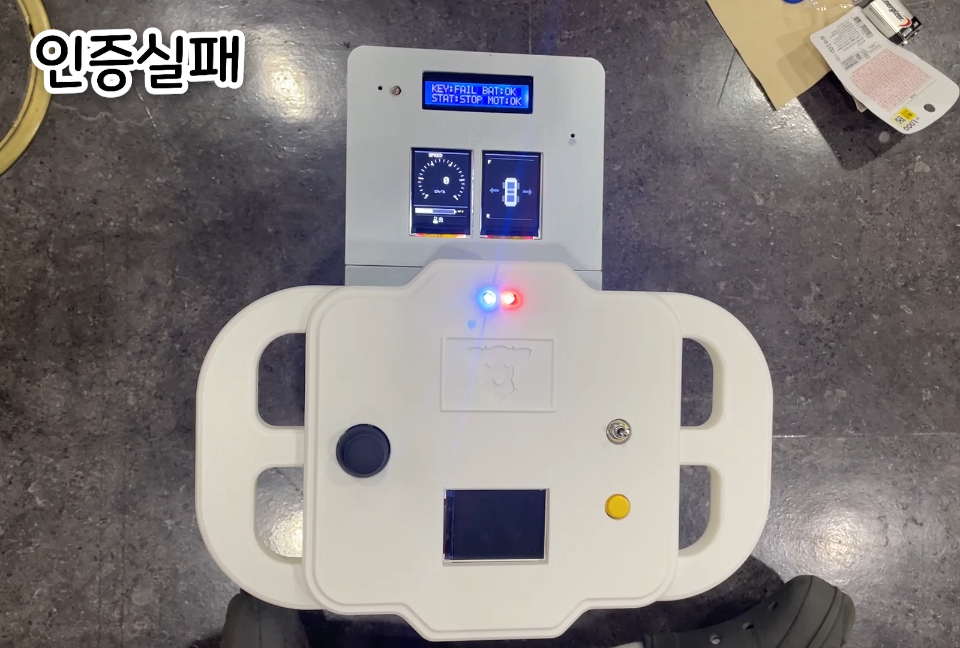
카드 인증과 무선 연결 상태를 한곳에서 관리했습니다. 조종기는 잠금·연결 대기·조작 가능·인증 실패 상태에 따라 전원과 명령 전송 여부를 결정합니다.
부팅 시 릴레이와 송신을 차단하고, 인증 후 연결을 기다립니다. 연결이 끊기거나 인증 상태가 바뀌면 제어 명령을 제한하고 재연결·재인증을 처리합니다.
02 / EMBEDDED CONTROL
STM32 분산 임베디드 RC카
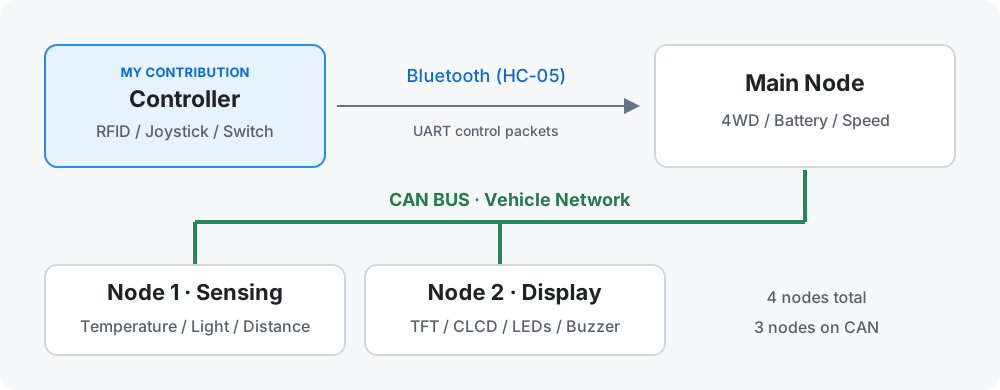
RFID로 사용자를 인증하고, 무선 Controller와 CAN 차량 네트워크를 연결해 주행·센서 감지·상태 표시를 구현한 차량 전장 모사 프로젝트입니다.
운전자 입력, 차량 구동, 환경 감지와 정보 표시를 서로 다른 노드로 나누어 실제 차량 전장의 역할 분담과 통신 구조를 작은 RC카에 구현하고자 했습니다.
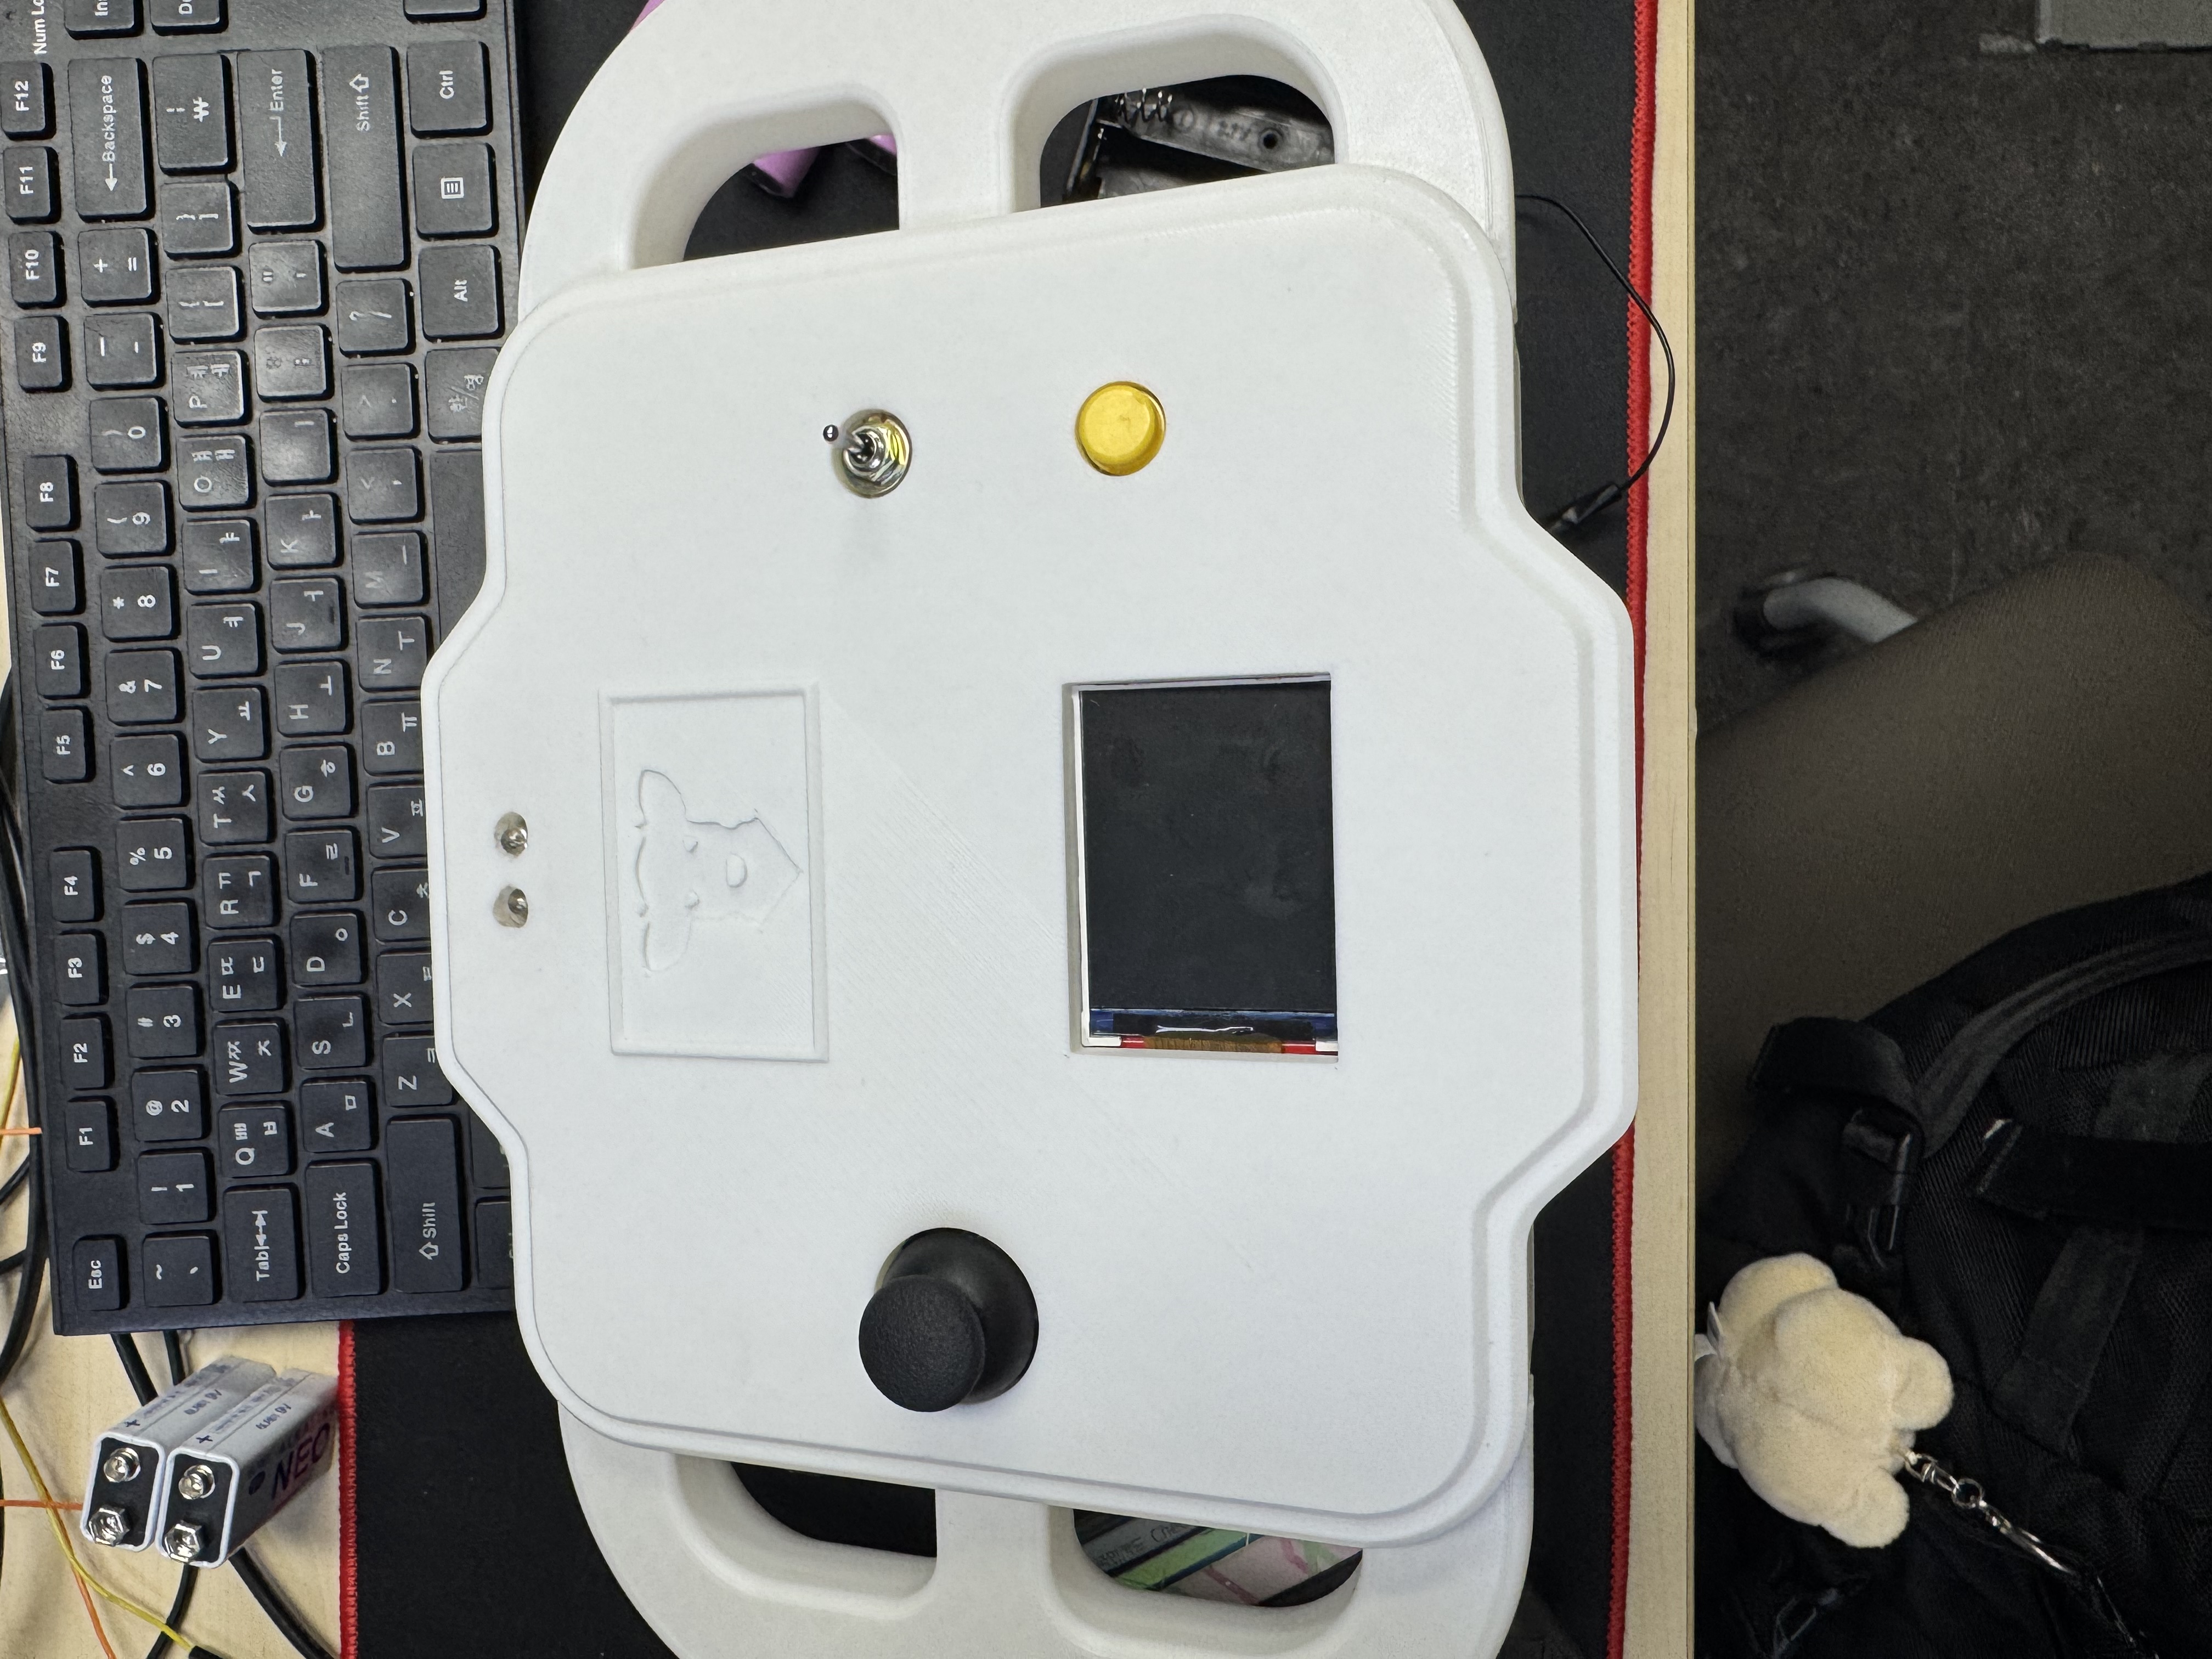
사용자가 조작하는 Controller를 담당했습니다. 인증과 연결 상태에 따라 조작을 허용하고, 아날로그 입력과 스위치 이벤트를 차량이 해석할 수 있는 제어 명령으로 변환했습니다.
IMPLEMENTATION
등록 카드와 Bluetooth 연결을 함께 확인한 뒤 조작을 허용합니다.
카드 인증과 무선 연결 상태를 한곳에서 관리했습니다. 조종기는 잠금·연결 대기·조작 가능·인증 실패 상태에 따라 전원과 명령 전송 여부를 결정합니다.
부팅 시 릴레이와 송신을 차단하고, 인증 후 연결을 기다립니다. 연결이 끊기거나 인증 상태가 바뀌면 제어 명령을 제한하고 재연결·재인증을 처리합니다.
2축 입력을 Circular DMA로 수집
미세한 아날로그 값 변동 완화
입력 범위에 맞춰 값 정리
Y·X 데이터를 패킷에 기록
IMPLEMENTATION
연속으로 들어오는 아날로그 입력을 제어 데이터로 정리했습니다.
조이스틱 두 축의 아날로그 값을 연속으로 읽고, 작은 흔들림을 줄이는 필터와 입력 범위 보정을 적용했습니다. ADC·DMA로 값을 수집하고 EMA 필터로 변화량을 완화했습니다. 입력값을 주행·조향 데이터로 구성하고 인증·연결 상태에 따라 송신합니다.
스위치 인터럽트에서는 Thread Flag만 전달하고 Task에서 디바운싱과 명령 생성을 수행하도록 분리했습니다.
Joystick.cIMPLEMENTATION
여러 Task에서 발생한 명령을 동일한 규칙으로 전송했습니다.
시작·종료 바이트와 XOR 체크섬을 포함한 12바이트 프레임을 구성했습니다. 공통 송신 함수에서 UART Mutex를 사용해 동시에 생성되는 프레임이 섞이지 않도록 했습니다.
| 필드 | 크기 | 의미 |
|---|---|---|
| Start | 1 byte | 0xAA |
| Destination / Command | 각 1 byte | 논리 목적지와 명령 종류 |
| Data | 7 bytes | 주행·조향·인증·스위치 데이터 |
| Checksum | 1 byte | 앞의 10바이트 XOR |
| End | 1 byte | 0xFF |
송신 직전에도 제어 가능 상태를 다시 확인했습니다. Controller의 조이스틱 수집은 Circular DMA이며, 통신 문제에서 변경한 Main Node의 UART 수신 DMA와는 별개입니다.
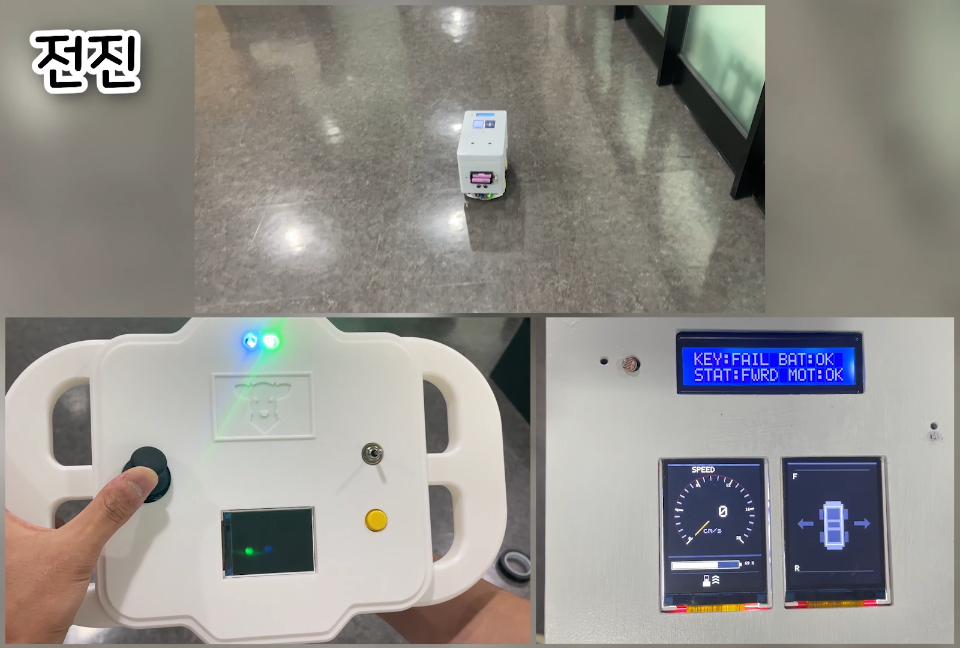
Bt_Com.cController의 인증·입력·통신을 실제 차량과 연결하고, 인증 상태와 사용자 조작이 차량 동작·표시부에 반영되는 것을 시연했습니다.
| 구현 항목 | 결과 |
|---|---|
| 인증·전원 인터락 | 등록 카드 인증에 따른 릴레이 활성화와 명령 송신 조건 연계 |
| 조이스틱 주행 | 2축 ADC 입력을 필터링하고 Main Node와 주행·조향 패킷 연동 |
| 스위치 명령 | 경적과 방향지시등 조작을 차량 표시·출력 노드와 연계 |
| 상태 기반 제어 | 인증·연결 상태 전이에 따라 조작 허용 여부를 일관되게 관리 |
| 팀 통합 | Controller, Main, Sensor, Display의 역할과 명령 규약을 맞춰 전체 시스템 시연 |
완료 기능과 실제 연동 결과를 기준으로 정리했습니다. 별도 측정 자료가 없는 수신율 개선 퍼센트나 무고장 수치는 제시하지 않습니다.
PROBLEM SOLVING
UART 수신 프레임의 경계가 밀리고 불필요한 데이터가 섞이면서 차량에서 제어 명령을 정상적으로 해석하지 못하는 현상이 발생했습니다.
프레임 경계와 검사값을 확인하고 수신 버퍼 처리 흐름을 변경해 유효한 명령을 해석하도록 개선했습니다. 별도의 수신율 개선 수치는 측정하지 않았습니다.
개인 구현과 팀 개선 범위
Controller에서는 Start / End·XOR 체크섬 프레임 생성과 UART Mutex 송신을 담당했습니다. 수신 DMA 변경은 Main Node를 포함한 팀 통합 개선 사례입니다.
| 단계 | 발생한 현상 | 대응 |
|---|---|---|
| 프레임 경계 | 전송 데이터의 시작 위치가 어긋남 | Start / End 기준으로 프레임 동기화 |
| 데이터 검증 | 정해진 길이 안에도 잘못된 데이터가 포함 | 검사값을 확인한 프레임만 반영 |
| 수신·처리 분리 | DMA가 처리 중인 수신 버퍼를 덮어씀 | Normal 수신과 처리 후 재수신 흐름으로 변경 |
통신이 불안정할 때 처음에는 UART 수신 처리와 버퍼를 확인했습니다. 반복 테스트에서도 문제가 계속되자 전원 상태와 배선까지 점검 범위를 넓혔습니다. 소프트웨어의 증상을 시스템 전체의 상태와 함께 보는 기준을 얻었습니다.
각 노드가 개별적으로 동작해도 명령 의미와 상태 처리 방식이 다르면 통합 과정에서 수정이 반복됩니다. 다음 프로젝트에서는 핀맵과 패킷 규약, 상태별 동작을 초기에 맞추고 실제 연결 전부터 예제 데이터로 확인하고 싶습니다.